AI 로보틱스 기업 엑스와이지(대표 황성재)가 자체 행동지능 ‘브레인엑스(Brain X)’를 기반으로 로봇의 의류 접기 작업 속도를 기존 대비 2배 향상시켰다. 기존 약 50초가 소요되던 작업 시간을 약 25초로 단축했으며, 2배속 환경에서도 96%의 작업 성공률을 기록했다.
이번 고도화의 핵심은 동작을 단순히 빠르게 재생하는 데 그치지 않고, 모델 추론부터 로봇 실행 및 제어까지 통합 최적화해 속도와 안정성을 동시에 확보한 점이다. 의류처럼 형태가 변하기 쉬운 물체는 조작 속도가 빨라지면 오차나 진동이 커져 작업 완성도가 떨어질 수 있다.
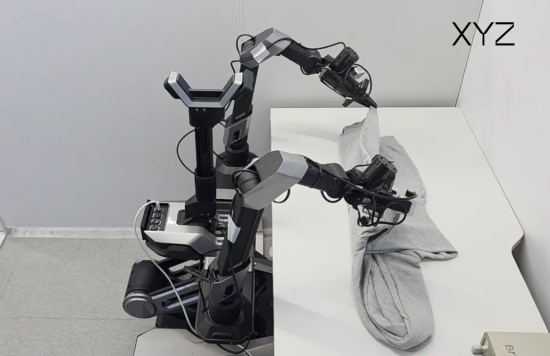
엑스와이지는 갤럭시아의 ‘R1 Pro Lite’ 로봇에 브레인엑스 기반 모델을 탑재하고, 로봇 동작과 Vision-Language-Action(VLA) 모델의 추론을 중첩하는 비동기 방식을 적용했다.
이어 로봇의 고속 조작에 맞춰 자체 최적화 기술을 결합했다. 데이터 효율적 학습 및 저샘플링 기반 가속, 스무딩 필터(Smoothing Filter), 적응형 속도 제어(Adaptive Velocity Control)를 적용해 전체 제어 과정을 다듬었다. 이를 통해 노이즈를 줄이고, 이동 구간에서는 빠르게, 의류 접촉 등 정밀 작업 구간에서는 세밀하게 속도를 실시간 조절하도록 설계했다.
그 결과 2배속 환경에서도 성공률 96%를 유지했으며, 작업 완료 후에도 주름이나 형태 저하 없는 접기 품질을 확인했다. 이는 피지컬 AI를 실제 환경에 적용하기 위해 추론 속도와 제어 성능의 통합 최적화가 필수적임을 입증한 성과다.
김재현 엑스와이지 로봇지능화팀 파트장은 “피지컬 AI가 현장에 적용되려면 작업 능력과 함께 요구 수준의 속도를 확보하는 것이 중요하다”며 “브레인엑스의 모델과 제어 기술을 지속 고도화해 빠르고 안정적인 로봇 조작을 구현하겠다”고 밝혔다.
엑스와이지는 향후 더 빠른 조작 속도에서도 안정적인 성능을 확보하는 한편, 의류 접기 품질을 객관적으로 검증할 수 있는 정량 평가 체계를 구축할 예정이다.
이미지 제공: 엑스와이지