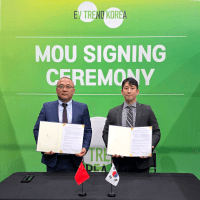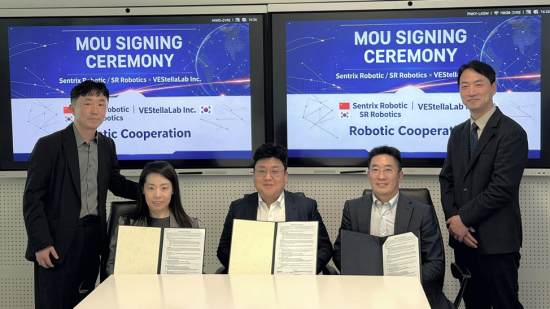
Physical AI 기반 공간 지능화 기술 기업 베스텔라랩(대표 정상수)이 지난 14일 중국 문팩(Moonpac)의 자회사 센트릭스 로보틱스(SentriX Robotics) 및 한국 지사 SR 로보틱스와 공간지도 구축·이동 경로 계획 기술 협력과 공동 사업 추진을 위한 3자 업무협약(MOU)을 체결했다.
중국 문팩은 데이터센터 운영 관리와 지능형 순찰 솔루션을 제공하는 기업으로, 자회사들을 통해 아시아 주요 산업 현장에 순찰로봇을 공급하고 있다. 최근 AI 데이터센터 시장이 급성장함에 따라 시설의 안정적인 운영과 비용 절감을 위한 순찰로봇 수요 확대가 전망된다. 이번 협약은 센트릭스·SR 로보틱스의 로봇 하드웨어에 베스텔라랩의 공간지도 구축 및 경로 계획 소프트웨어를 결합해 상용화 및 공동 영업을 추진하는 데 목적이 있다.
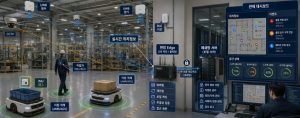
일반적으로 순찰로봇은 현장의 구조나 객체 위치가 변경되면 공간지도를 갱신해야 하며, 피추적 대상이 시야에서 벗어날 경우 추적을 놓치는 기술적 한계가 존재한다. 이에 베스텔라랩은 인프라 기반 공간정보와 비전 AI 기반 객체 추적 기술을 적용해 로봇 내부 소프트웨어의 대폭 수정 없이도 실시간 환경 변화에 적응하도록 지원할 방침이다. 남강현 베스텔라랩 사업본부장은 “비전 AI와 공간지능화 기술을 바탕으로 로봇의 환경 적응과 실시간 객체 추적을 안정적으로 지원하겠다”고 설명했다.
협약에 따라 베스텔라랩은 디지털 지도 구축과 경로 계획 소프트웨어를 전담하고, 센트릭스 및 SR 로보틱스는 로봇 플랫폼과 글로벌 네트워크를 활용해 데이터센터 등 산업 인프라 분야에서 공동 프로젝트를 발굴한다. 베스텔라랩은 영상 AI와 실내 측위 기술을 바탕으로 실내·지하 공간 등 GPS 미수신 구역에서 모빌리티, 건설, 인프라 현장으로 적용 영역을 넓혀온 기술 기업이다.
정상수 베스텔라랩 대표는 “핵심 인프라 내 로봇 활용의 핵심은 정확한 공간 파악과 변화 대응 기술”이라며 “이번 협력을 통해 공간지능화 기술을 다양한 산업 현장으로 확대하겠다”고 강조했다. 한지총 문팩 회장 역시 “공간지능화와 비전 AI 기술력을 갖춘 베스텔라랩과의 협력을 통해 한국을 거점으로 글로벌 사업 확대를 기대한다”고 덧붙였다.
이미지 제공: 베스텔라랩