국내 피지컬 AI 스타트업 로바이(Robai, 대표 정원영)가 중국의 로봇 핸드 전문 기업 링커봇(LinkerBot)과 손잡고 로봇이 스스로 신체 구조를 학습하는 AI 제어 기술의 실물 검증에 나선다.
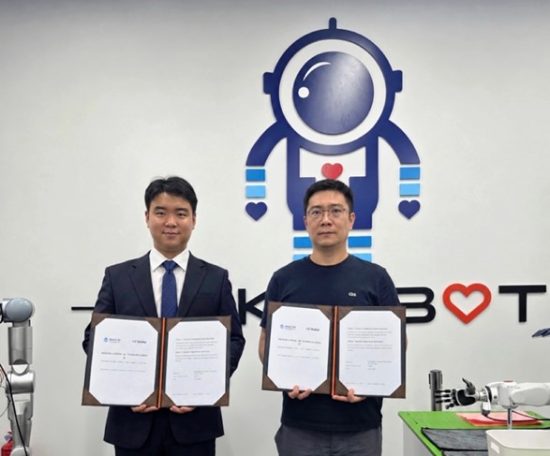
로바이는 링커봇과 AI 기반 로봇 제어 기술 적용 및 검증을 위한 업무협약(MOU)을 체결했다. 이번 협약에 따라 양사는 링커봇의 상용 로봇 하드웨어에 로바이가 개발 중인 AI 자가탐색 플랫폼 '로봇 아카데미(Robot Academy)'를 적용하고, 이종(異種) 로봇 구조에서의 제어 기술 구현 효율성을 검증할 계획이다.
이번 협력의 핵심은 로봇 하드웨어가 바뀔 때마다 반복되던 제어 소프트웨어 개발과 보정 작업을 AI 학습으로 단축하는 데 있다. 최근 피지컬 AI 기술이 주목받고 있으나, AI 모델이 판단한 동작을 실제 로봇으로 구현하려면 기기별 관절 구조와 구동 방식, 물리 특성에 맞춘 별도의 제어 기술과 보정 작업이 필수적이었다. 이는 로봇 개발 비용과 현장 도입 부담을 높이는 주요 요인으로 지목돼 왔다.
로바이의 '로봇 아카데미'는 이러한 난제를 해결하기 위해 고안된 AI 자가탐색 기반 제어 플랫폼이다. 사람이 자전거나 스키를 배울 때 몸을 움직이며 균형을 익히듯, 로봇이 스스로 움직이며 관절과 구동 특성 등 물리적 구조를 파악하고 적합한 제어 능력을 습득하도록 설계됐다. 회사 측은 이를 통해 새로운 하드웨어 도입 시 제어 시스템을 처음부터 다시 구축해야 하는 부담을 대폭 줄인다는 구상이다.
협력사인 링커봇은 중국 베이징에 본사를 둔 다관절 로봇 핸드 제조사다. 정교한 움직임의 로봇 핸드를 개발·생산하며, 글로벌 고자유도 로봇 핸드 시장에서 높은 점유율을 보유하고 있다. 양사의 초기 검증 대상은 링커봇의 '링커 핸드 O6', '링커 핸드 L20 라이트', '링커 암 P7' 등 총 3개 제품이다. 로바이 측은 각 제품에 로봇 아카데미를 적용해 자율 학습 가능 여부와 초기 설정·보정 작업 부담 경감 효과를 평가할 예정이다.
양사는 기술 검증이 성공적으로 완료되면 통합 솔루션 개발, 공동 고객 발굴, 추가 기술 연동 등 후속 사업 협력도 검토할 방침이다.
정원영 로바이 대표는 "로봇이 실제 현장에 폭넓게 도입되기 위해서는 뛰어난 하드웨어뿐만 아니라 서로 다른 로봇을 효율적으로 제어하는 기술이 필수적"이라며 "이번 협력은 로봇 아카데미가 실제 상용 하드웨어에서 작동하는지 확인하는 중요한 출발점이 될 것"이라고 설명했다.
장옌바이 링커봇 공동창업자는 "로봇 하드웨어가 다양해짐에 따라 효율적인 통합과 제어 기술의 중요성이 커지고 있다"며 "로바이의 AI 제어 기술이 링커봇의 제품군에서 어떻게 구현되는지 평가하고 협력 가능성을 모색하길 기대한다"고 말했다.
한편 로바이는 로봇 파운데이션 모델(RFM)이 수립한 작업 계획을 각 로봇의 신체 특성에 맞는 모터 제어 명령으로 변환하는 범용 로봇 제어 AI 기술을 개발하는 피지컬 AI 스타트업이다.
이미지 제공: 로바이