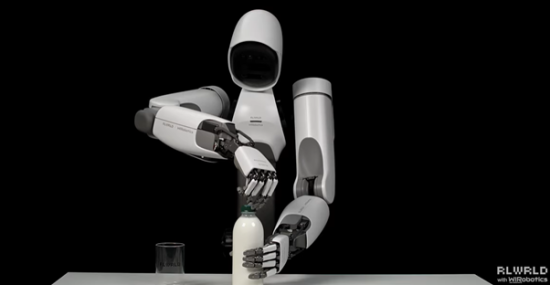
 피지컬 AI 기업 리얼월드(RLWRLD)가 엔비디아 리서치(NVIDIA Research)가 공개한 휴머노이드 로봇 AI 모델 ‘엔비디아 아이작 그루트 N1.5(NVIDIA Isaac GR00T N1.5)’를 도입해 로봇 ‘알렉스(Allex)’와 다섯 손가락 로봇 손의 물체 조작 성능 고도화에 나섰다.
로봇의 물체 조작은 시각 정보를 통한 상황 이해와 미세한 손가락 관절 제어가 실시간으로 통합되어야 하는 고난도 작업이다. 특히 다섯 손가락 로봇 손은 다관절 구조의 복잡성으로 인해 작은 오차도 작업 실패로 이어지기 쉽다. 리얼월드는 이러한 문제를 해결하기 위해 사전 학습된 모델인 GR00T N1.5를 자사 로봇에 맞춰 파인튜닝(추가 학습)하고, 정밀 조작 성능을 최적화하는 방식을 채택했다.
리얼월드는 데이터 부족 문제를 해결하고 학습 효율을 높이기 위해 가상 환경 기반의 개발 도구 활용을 병행하고 있다. 로봇 학습 워크플로우를 단순화하는 프레임워크인 엔비디아 ‘아이작 랩(Isaac Lab)’을 도입해 학습 절차를 구성했으며, 이를 시뮬레이션 플랫폼인 ‘아이작 심(Isaac Sim)’ 위에서 구동하여 반복 실험 속도를 높였다.
리얼월드 배재경 CTO는 “그루트 N1.5를 기반으로 자사 로봇에 최적화된 추가 학습을 진행해 반복 실험 속도를 대폭 개선했다”며 “이러한 반복 훈련을 통해 데이터를 보강하고 학습을 최적화함으로써 로봇 손이 실제 현장에서 활용 가능한 수준으로 정밀해지고 있다”고 밝혔다.
한편 리얼월드는 내년 초 독자적인 VLA(Vision-Language-Action) 모델을 공개할 계획이다. 해당 모델은 대규모 아키텍처 설계를 통해 비전 및 언어 이해 성능을 강화하고, 이를 통해 로봇 손의 조작 정밀도와 동작 자유도를 한 차원 더 끌어올릴 방침이다.
이미지 제공: 리얼월드
Related Article List
 벤처캐피탈 ‘크릿벤처스’, 모듈형 로봇 자동화 플랫폼 운영사 ‘위드포인츠’에 투자
 지능형 업무 자동화 솔루션 ‘노리스페이스’, 엔비디아 AI 분야 루키 스타트업 육성 ‘엔업프로그램’, ‘글로벌 액셀러레이팅 프로그램’ 선정
 나노라티스, 한국투자엑셀러레이터 시드투자 유치…뉴로모픽칩으로 AI전력 100배 절감
 실리콘밸리 인사이트 미디어 ‘더밀크’, 7일 CES2026 ‘K-이노베이션 나이트’ 개최…휴머노이드 AI 미래 제시
 인공지능 및 빅데이터 전문 기업 ‘몬드리안에이아이’, ‘2026 데이터바우처 지원사업’ 공급기업 선정… 중소기업 AI 전환 가속화