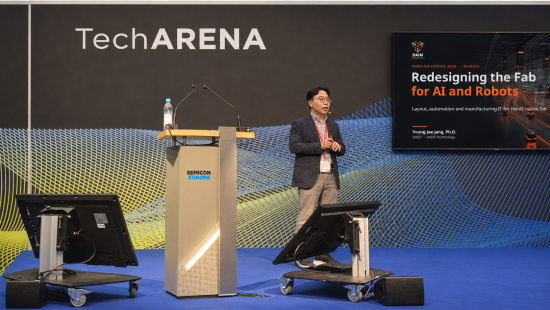
피지컬 AI(Physical AI) 기반 자율제조 솔루션 기업 다임테크놀로지(DAIM Technology·구 다임리서치)의 장영재 대표(KAIST 산업및시스템공학과 석좌교수)가 지난 12일(현지시간) 독일 뮌헨에서 열린 글로벌 반도체 산업 전시회 ‘SEMICON Europa 2026’에서 ‘AI와 로봇 중심의 반도체 팹 재설계(Redesigning the Fab for AI and Robots)’를 주제로 기조연설에 나서 차세대 반도체 팹 통합 운영 플랫폼 ‘카이로버스(KAIROVERSE)’와 글로벌 실증 성과를 공개했다.
이날 장 대표는 현재 반도체 제조 현장에 품질관리, 설비 유지보수, 생산운영 등 다양한 AI가 도입되고 있으나 시스템별로 분절 운영돼 공장 전체를 최적화하는 데 한계가 있다고 진단했다. 특히 천장 레일을 따라 웨이퍼를 이송하는 물류로봇(OHT)과 자율이동로봇(AMR) 역시 제조사마다 제어·데이터 체계가 달라 통합 운영이 어렵다는 점을 핵심 과제로 짚었다.
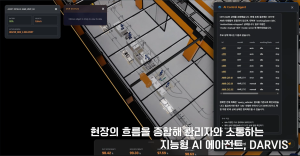
다임테크놀로지는 이 같은 문제를 해결하기 위해 KAIST의 연구 성과를 산업 현장으로 확장한 상용 플랫폼 ‘카이로버스’를 제시했다. 초고배속 시뮬레이션 ‘xSIM’, AI 통합 관제 ‘xMS’, 디지털 트윈 ‘xDT’로 구성된 카이로버스는 공장 설계부터 실시간 운영, 지속적 최적화까지 일괄 연결한다. 실제로 다임테크놀로지가 글로벌 반도체 제조사와 진행한 개념검증(PoC)에서는 OHT 약 1,000대를 단일 AI 시스템으로 통합 제어해 로봇 간 경로 충돌로 멈춰 서는 교착상태를 해소했으며, 하드웨어 교체 없이 소프트웨어만으로 로봇 생산성을 20% 이상 끌어올리는 성과를 거뒀다.
이 기술의 근간에는 ‘반도체 팹 전체를 하나의 거대한 로봇처럼 운영한다(Treat the whole fab as one robot)’는 설계 철학이 자리하고 있다. 개별 로봇과 설비를 넘어 공장 전체를 하나의 지능형 시스템으로 연결하고, 가상공간의 디지털 트윈에서 AI 의사결정을 사전 검증하는 방식이다. 장 대표는 이를 뒷받침하는 선행 사례로 AI 의사결정과 디지털 트윈, 이기종 로봇·설비 통합 제어를 결합한 KAIST의 다크팩토리 플랫폼 ‘KAIROS37’을 소개하는 한편, 차세대 팹 구현을 위해 로봇 간 공통 충전 인터페이스와 통신·데이터 표준, 로봇 친화적 레이아웃 구축이 필요하다고 강조했다. 다임테크놀로지는 글로벌 반도체 산업 협회인 SEMI 및 산업계와 함께 관련 표준을 논의하고 구체화해 나갈 계획이다.
장영재 다임테크놀로지 대표는 “미래 반도체 팹의 경쟁력은 개별 설비나 로봇의 자동화 수준을 넘어 공장 전체가 얼마나 지능적으로 연결되고 운영되는가에 달려 있다”며 “KAIST에서 축적한 연구 성과와 산업 현장의 실증 경험을 바탕으로 피지컬 AI 기반 자율운영 기술을 고도화하고 글로벌 반도체 등 핵심 제조 현장으로 적용을 확대해 나가겠다”고 설명했다.
이미지 제공: 다임테크놀로지