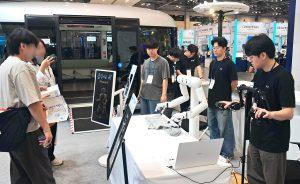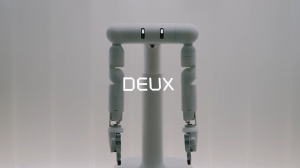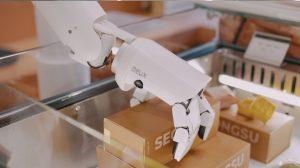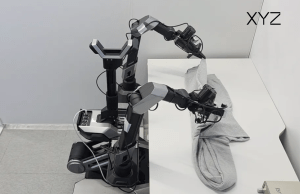
AI 로보틱스 기업 엑스와이지가 양팔 세미 휴머노이드 로봇 듀스의 힘 제어 기술을 고도화하고 있다. 사람이나 물체와 접촉했을 때 로봇이 정해진 위치만 유지하려 하지 않고 외부 힘을 받아들이며 작업을 이어갈 수 있도록 하는 기술이다.
엑스와이지는 이를 위해 듀스에 임피던스 제어 기술을 적용했다. 임피던스 제어는 로봇의 목표 위치와 실제 위치 사이의 차이에 따라 관절이 발휘하는 힘을 조절하는 방식이다. 물체를 들고 이동할 때는 높은 강성을 적용해 경로와 자세를 유지하고, 사람과 접촉하거나 형태가 변하기 쉬운 물체를 다룰 때는 강성을 낮춰 유연하게 반응하도록 설계했다.
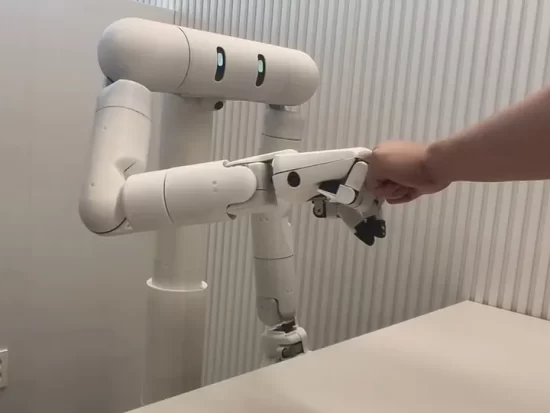
실제 접촉 작업에서도 이러한 차이가 나타난다. 컵을 다룰 때는 놓치거나 형태를 훼손하지 않도록 제어하고, 악수할 때는 상대방의 손이 움직이는 방향에 맞춰 팔이 자연스럽게 따라간다. 하이파이브처럼 순간적인 충격이 발생하는 동작에서는 팔이 접촉 방향으로 움직였다가 복귀하며 충격을 흡수한다.
엑스와이지는 제어 기술을 실제 로봇에 안정적으로 적용하기 위해 관절별 마찰과 로봇 팔의 무게, 제어 속도 등 하드웨어 특성도 반영했다. 듀스는 별도의 토크 센서 없이 모터 전류를 기반으로 관절 힘을 추정한다. 관절마다 마찰 차이가 존재하므로 실제 측정값을 바탕으로 제어 설정을 조정했으며, 로봇 팔의 무게를 보정하는 중력 보상 기술을 적용해 낮은 강성에서도 안정적인 자세를 유지하도록 했다.
접촉 제어는 각 관절의 모터에서 직접 수행되어 통신 지연의 영향을 줄였다. 외부 힘으로 위치 오차가 커져도 관절에 전달되는 명령 토크가 설정된 상한을 넘지 않도록 제한했다. 이 기술은 사람이 듀스의 팔을 직접 움직여 작업을 시연할 때 접촉 시점을 파악해 데이터를 수집하는 용도로도 활용된다.
이정우 엑스와이지 로봇지능화팀 연구원은 실제 환경에서는 로봇이 정해진 위치만 고집해서는 안정적인 작업이 어렵다며 듀스가 외부 힘을 받아들이며 작업을 이어갈 수 있도록 하드웨어 특성을 반영해 제어 기술을 고도화하고 있다고 밝혔다.
엑스와이지는 현재 작업 과정에서 관절 강성을 동적으로 변화시키는 동적 임피던스 제어를 개발 중이다. 향후 문손잡이 조작처럼 방향에 따라 다른 강성이 필요한 작업으로 연구 범위를 넓혀 듀스의 생활 및 서비스 환경 내 조작 능력을 강화할 방침이다. 기술과 개발 과정에 대한 자세한 내용은 엑스와이지 공식 미디엄에서 확인할 수 있다.
이미지 제공: 엑스와이지